
Це значно складніше, ніж може здатися на перший погляд. Не існує системи спостережень, здатної вимірювати температуру, вологість, тиск і вітер у кожній точці Землі, на кожній висоті та в один і той самий момент. Натомість метеорологи працюють із сукупністю інформації від супутників, метеостанцій, радіозондів, літаків, суден, буїв і радарів. Ці спостереження мають різне просторове охоплення, надходять у різний час і відрізняються за точністю, тоді як значні області атмосфери взагалі не вимірюються безпосередньо.
Водночас чисельній моделі прогнозування погоди потрібен повний тривимірний початковий стан атмосфери. Саме для цього потрібні асиміляція даних та ініціалізація моделі. Вони є сполучною ланкою між спостереженнями за поточним станом атмосфери та моделюванням її подальшої еволюції.
Той самий принцип застосовується до чисельних моделей, які використовує meteoblue, зокрема до власного сімейства моделей NEMS. Незалежно від того, чи має модель крок сітки у кілька кілометрів або кілька десятків кілометрів, підвищення її роздільної здатності не усуває потреби в точних початкових умовах. meteoblue наразі виконує розрахунки NEMS у кількох регіональних і глобальних масштабах, а ширша система прогнозування також інтегрує результати багатьох чисельних моделей інших постачальників.
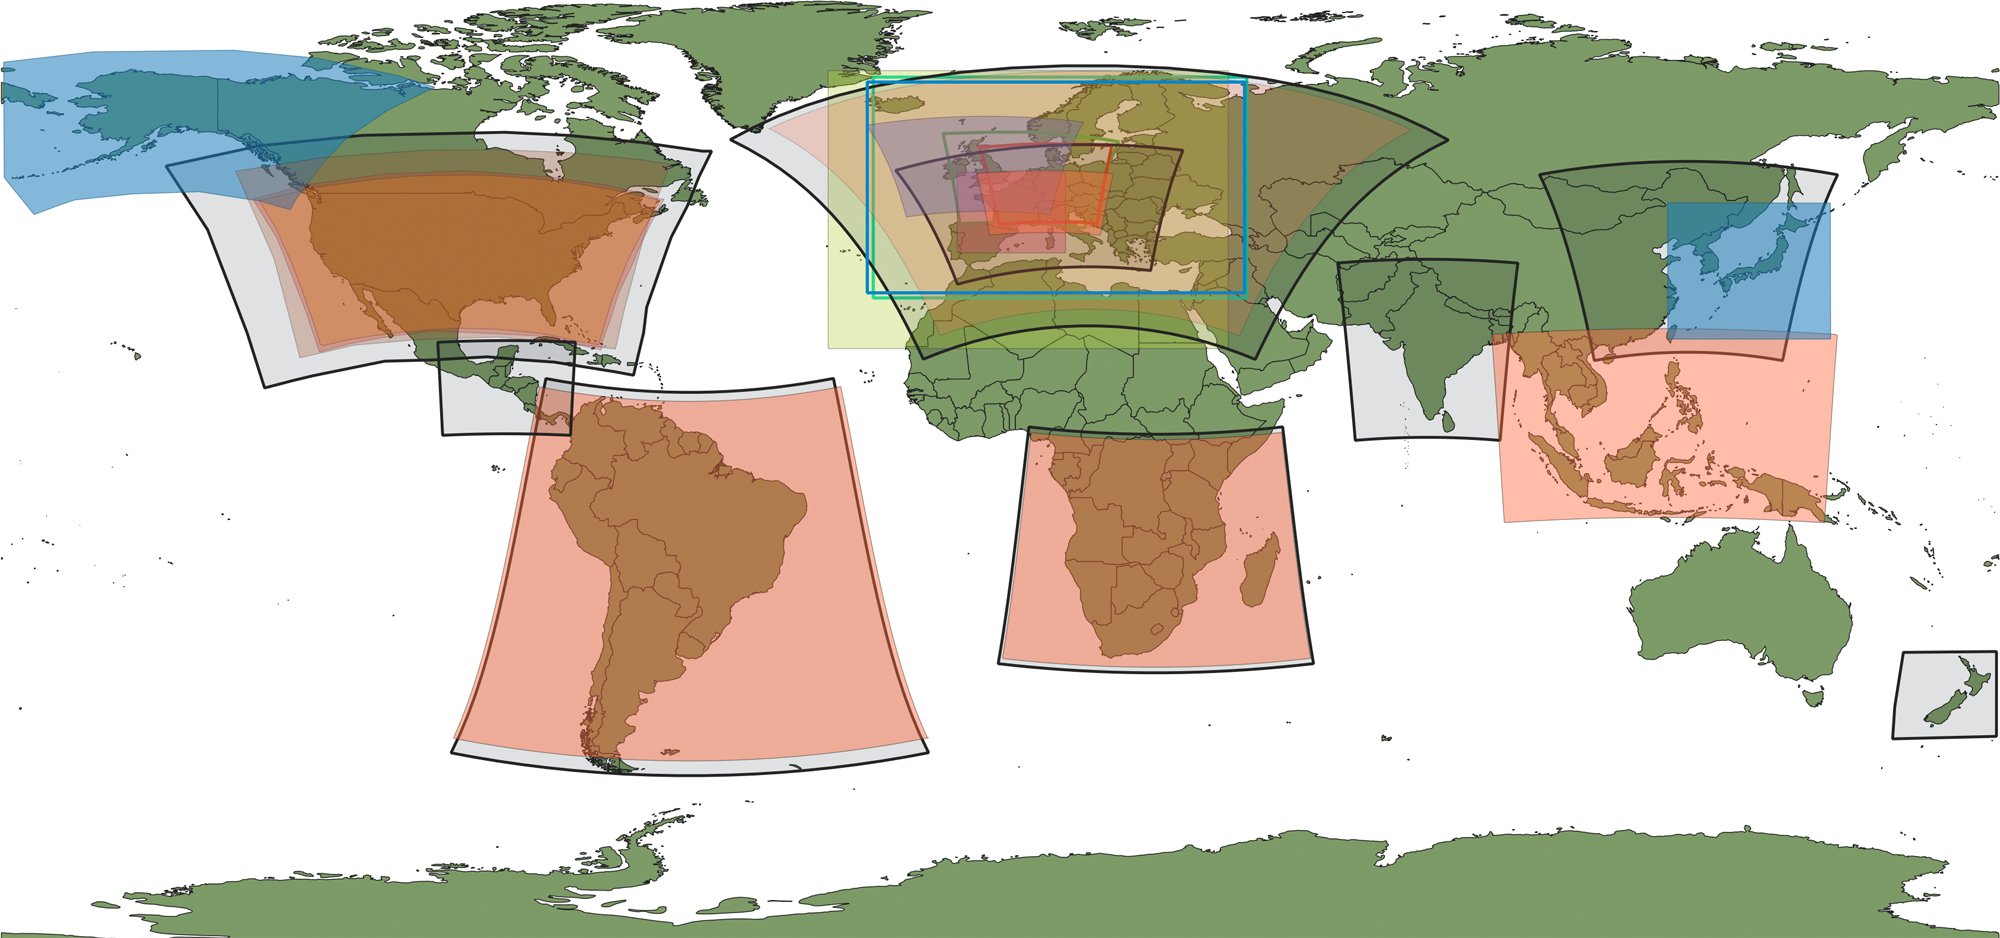
Огляд доменів моделей meteoblue (станом на 2022 рік). Глобальні домени не показані.
Спочатку потрібно оцінити стан атмосфери
Стан, з якого починає розрахунок чисельна модель прогнозування погоди, називають аналізом. Може здаватися, що аналіз – це карта, складена безпосередньо зі спостережень. Насправді більш коректно її називати оцінкою.
Метеостанції зосереджені переважно в населених районах суходолу, тоді як над океанами, пустелями й полярними регіонами їх значно менше. Радіозонди дають детальні вертикальні вимірювання, але лише в обмеженій кількості місць і зазвичай лише кілька разів на добу. Літаки надають цінну інформацію вздовж маршрутів польоту, а супутники забезпечують значно ширше географічне охоплення.
Навіть супутники не просто «вимірюють атмосферу» так, як термометр вимірює температуру повітря. Багато супутникових приладів вимірюють випромінювання, що надходить до сенсора. За цим сигналом можна отримати інформацію про температуру, вологість, наявність та тип хмарності тощо.
Спостереження надходять із різних місць і характеризують різні частини атмосфери. Асиміляція даних об’єднує їх у єдину узгоджену картину поточних умов.
Точніше, асиміляція даних використовує спостереження разом зі статистичною та динамічною інформацією, включно з чисельною моделлю, щоб оцінити стан атмосфери. У прогнозуванні погоди цей оцінений стан стає відправною точкою наступного прогнозу.
Модель також є джерелом інформації
Спостереження – це лише половина процесу. На початку нового циклу прогнозування метеорологи вже мають ще одну оцінку поточного стану атмосфери: короткостроковий прогноз із попереднього запуску моделі. Його зазвичай називають фоновим станом, або першим наближенням.
Припустімо, попередній запуск моделі передбачав, що о 12:00 UTC холодний фронт перебуватиме над східною Францією. Нові спостереження, що надходять близько 12:00 UTC, можуть показати, що фронт насправді розташований трохи східніше, повітря перед ним вологіше, ніж прогнозувалося, або вітер за ним сильніший.
Система асиміляції порівнює ці спостереження з фоновим станом і визначає, як слід скоригувати стан атмосфери. Результатом стає новий аналіз, після чого модель знову запускається з цього оновленого стану.
Процес є циклічним: попередній аналіз формує короткостроковий прогноз, нові спостереження додаються для оновлення стану атмосфери, а скоригований аналіз стає відправною точкою наступного прогнозу.
Це пояснює важливу особливість оперативного прогнозування: кожен прогноз пов’язаний із попереднім. Модель не будується заново лише зі спостережень кожні кілька годин. Інформація з попередніх спостережень переноситься вперед у часі моделлю та оновлюється з надходженням нових даних. Оперативні системи асиміляції використовують попередній прогноз саме тому, що самих спостережень недостатньо для опису всієї атмосфери.
Чому не можна просто змусити модель відповідати кожному спостереженню?
Тому що спостереження й моделі не завжди описують однаковий просторовий масштаб.
Наприклад, уявімо датчик температури, розташований де-небудь в низині альпійської долини у ясну зимову ніч. Холодне повітря може накопичуватися біля дна долини, тому температура там буде значно нижчою, ніж на навколишніх схилах. Вимірювання може бути абсолютно правильним. Однак комірка модельної сітки шириною кілька кілометрів може відображати усереднену висоту та рельєф і не передавати умови в долині повністю. Якщо безпосередньо замінити температуру в комірці сітки значенням зі станції, стан моделі може стати менш реалістичним.
Метеорологи називають це похибкою репрезентативності. Вона виникає, коли спостереження фіксує дуже локальні умови, які модельна сітка не в змозі відтворити. Вимірювання може бути правильним, і водночас модельне значення може залишатися обґрунтованим для більшої території, яку воно представляє.
Похибка репрезентативності є важливою проблемою в асиміляції даних, оскільки детальні спостереження часто порівнюють із моделями, які не здатні відтворити такий самий рівень локальної деталізації. Це особливо актуально для територій зі складним рельєфом або швидкозмінною погодою – наприклад, під час гроз, у прибережних зонах та в тропічних циклонах. У таких випадках система має враховувати не лише саме спостереження, а й те, наскільки добре воно відображає умови на масштабі моделі.
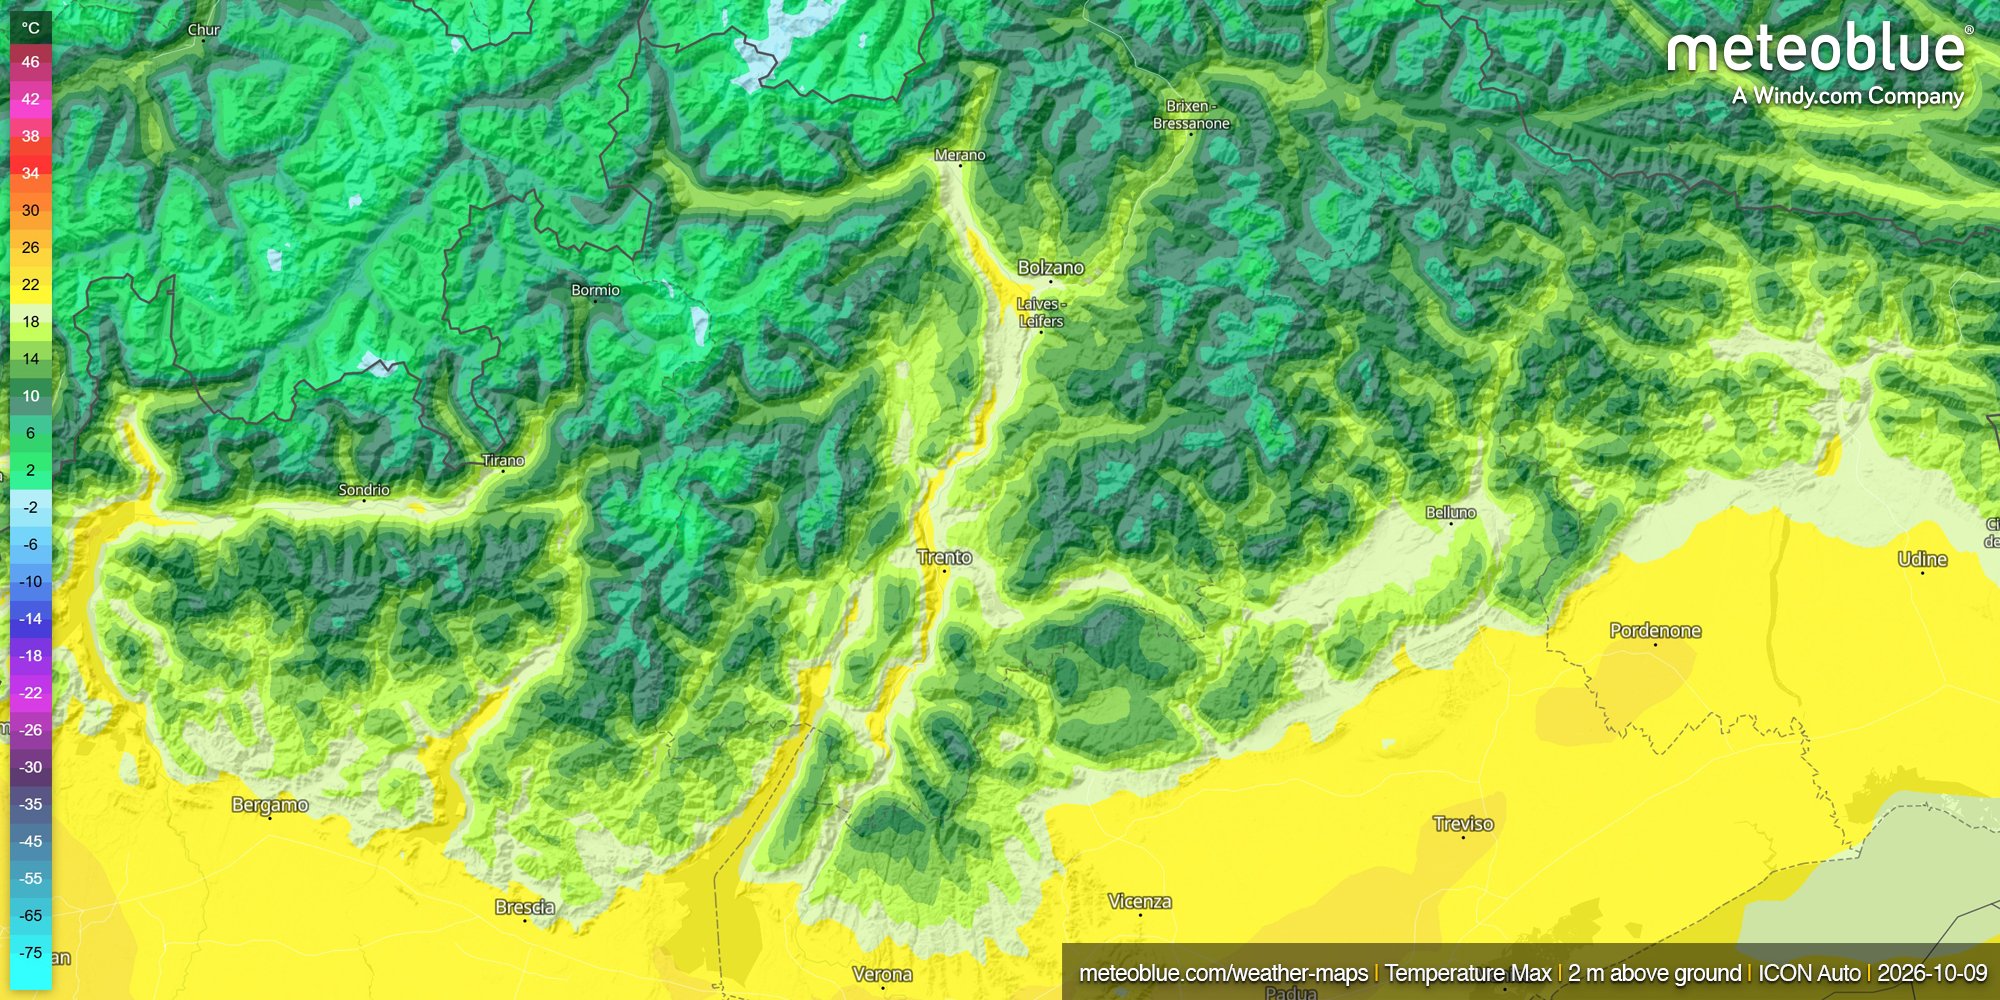
Температурні відмінності в гірських долинах показують, як локальні вимірювання можуть відрізнятися від ширших умов, представлених у комірці модельної сітки.
Як система визначає, яким даним довіряти?
Ні спостереження, ні фоновий прогноз не вважаються ідеальними. Натомість система асиміляції враховує оцінену невизначеність обох джерел. Якщо спостереження вважаються надійними, а фоновий стан – невизначеним, спостереження будуть більше впливати на кінцевий результат обчислення моделі. Якщо ж вимірювання має більшу похибку або погано відповідає масштабу моделі, більша вага залишається за початковим прогнозом.
Під час цього процесу також потрібно враховувати, що температура, тиск, вологість і вітер взаємопов’язані. Тому одне спостереження може впливати одразу на кілька метеорологічних параметрів і сусідні точки модельної сітки. Це допомагає зберігати фізичну узгодженість стану атмосфери в моделі, а не розглядати кожне вимірювання окремо. Визначення того, як саме ці атмосферні змінні впливають одна на одну, є одним із найскладніших аспектів чисельного прогнозування погоди.
Дані спостережень надходять не одночасно
Спостереження, що використовуються для побудови атмосферного аналізу, виконуються не в один і той самий момент. Запуск метеозонда, звіт із літака та супутниковий проліт можуть бути розділені кількома годинами, тоді як атмосфера продовжує змінюватися.
Один зі способів це врахувати – чотиривимірна варіаційна асиміляція даних (4D-Var), яка враховує довготу, широту, висоту та час. Замість того щоб підганяти спостереження під один статичний знімок, метод шукає початковий стан, який залишається узгодженим зі спостереженнями, зібраними протягом періоду асиміляції.
Ансамблеві методи підходять до задачі інакше: вони використовують набір трохи різних станів моделі, щоб оцінити невизначеність і взаємозв’язки між похибками прогнозу. Сучасні системи прогнозування дедалі частіше поєднують варіаційні та ансамблеві методи.
Ініціалізація не обмежується атмосферою
Після побудови атмосферного аналізу робота ще не завершена. Моделі також потрібен реалістичний опис підстильної поверхні. Вологість і температура ґрунту, сніговий покрив та температура снігу можуть впливати на прогноз уже з перших годин.
Вологість ґрунту має особливе значення, оскільки впливає на те, як енергія, що надходить, розподіляється між нагріванням поверхні та випаровуванням води. Якщо на старті ґрунт у моделі надто сухий, земна поверхня може нагріватися занадто сильно, змінюючи приземну температуру, вологість і розвиток граничного шару атмосфери.
Сніг змінює як енергетичний баланс поверхні, так і обмін теплом і вологою. Зміни в початковому стані вологості ґрунту та снігу можуть впливати не лише на прогнози біля поверхні, а й на атмосферу над нею.
Початковий стан також має бути динамічно узгодженим. Якщо асиміляція раптово коригує тиск, вітер або температуру, модель може реагувати нереалістичними коливаннями, намагаючись відновити баланс. Тому в деяких системах поправки аналізу вводять поступово. Один із методів, відомий як поступове оновлення аналізу, був розроблений для зменшення таких початкових проблем адаптації та пов’язаного з ними «spin-up» модельних процесів, зокрема при прогнозуванні опадів.
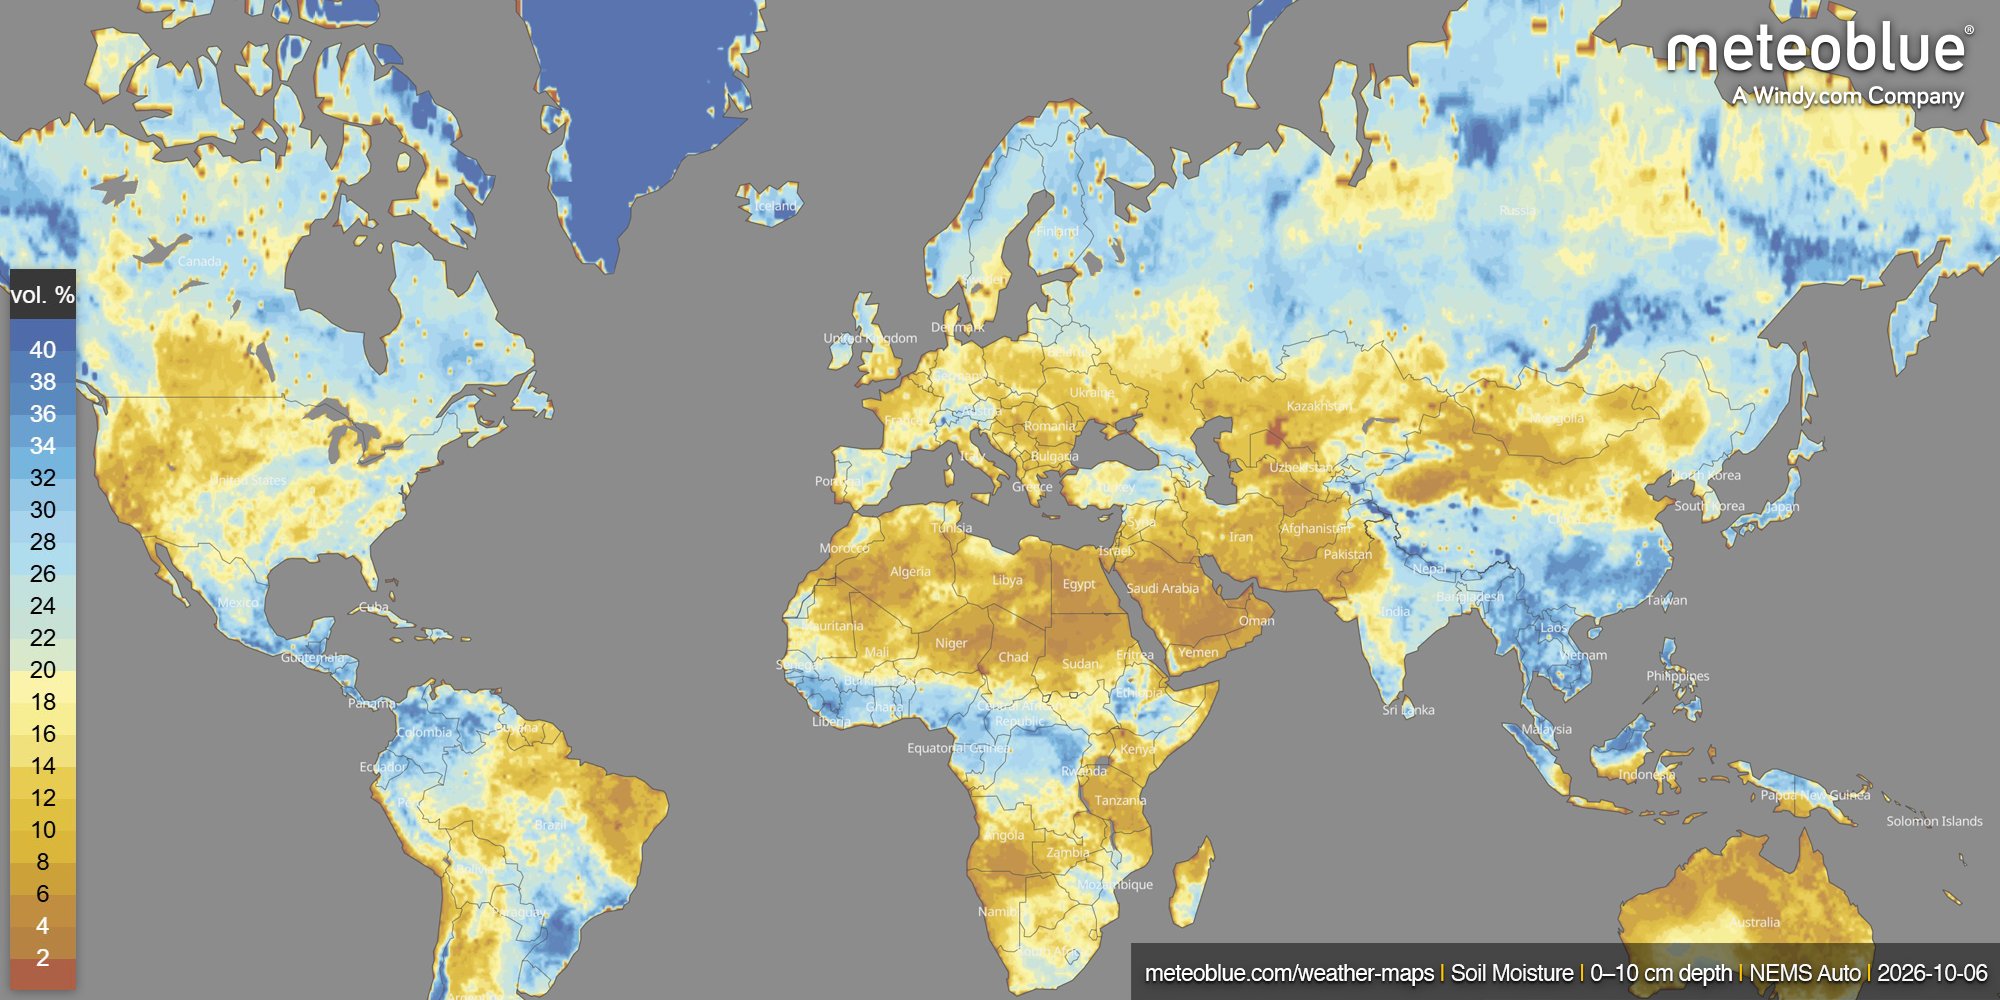
Вологість ґрунту є важливою складовою ініціалізації моделі, адже вона має вплив на нагрівання земної поверхні, випаровування та приземний шар атмосфери.
На якому етапі прогнозування використовується mLM
Асиміляція даних зосереджена на початковому стані атмосфери. Після завершення розрахунків чисельних моделей постає інше важливе питання: наскільки добре їхній результат відображає умови в конкретному місці?
Різні моделі мають різну роздільну здатність, фізичні схеми та цикли оновлення, тому їхня ефективність може відрізнятися залежно від місця й погодної ситуації. Постобробка допомагає врахувати ці відмінності до того, як прогноз потрапить до користувача.
meteoblue Learning MultiModel (mLM) поєднує прогнози кількох чисельних моделей погоди, використовуючи методи машинного навчання та дані про їхню недавню ефективність. Комбінація моделей може змінюватися з надходженням нових прогнозів і спостережень. Для відповідних метеостанцій mLM також може використовувати зв’язок між попередніми прогнозами та вимірюваннями, щоб адаптувати прогнози до місцевих умов.
Це відрізняється від асиміляції даних: асиміляція покращує стан атмосфери, з якого починається моделювання, тоді як mLM працює з прогнозами, отриманими після розрахунку чисельних моделей, поєднуючи та уточнюючи їхні результати.
Чому прогноз змінюється від одного оновлення до наступного
Прогнози можуть змінюватися між оновленнями, навіть якщо самі погодні моделі не змінилися. Нові супутникові, радіозондові або авіаційні спостереження можуть трохи змістити проаналізоване положення висотної улоговини, оцінку вологості перед фронтом або сили струменевої течії. Такі невеликі коригування можуть вплинути на розвиток погодних систем через кілька днів.
Коли стають доступними нові запуски моделей, система прогнозування також повторно оцінює їхню ефективність. Тому кожне оновлення може починатися з трохи інших атмосферних умов і використовувати іншу комбінацію модельних прогнозів.
Невизначеність усе одно залишається. Спостереження неповні, вимірювання та моделі мають обмеження, а невеликі похибки початкового стану з часом можуть зростати. Саме тому точні початкові умови мають вирішальне значення, хоча жоден прогноз не може бути ідеальним.
Ще до того, як з’явиться карта опадів, температурна крива чи погодна піктограма, спостереження вже зібрано, перевірено й поєднано з попередніми прогнозами, щоб сформувати якомога точнішу картину атмосфери.
Саме тут починається кожен прогноз.
Хочете продовжити обговорення? Відвідайте форум спільноти meteoblue, щоб ставити запитання, ділитися ідеями та обговорювати погоду й прогнозування з іншими учасниками спільноти.


